- الأخبار الأثرية
-
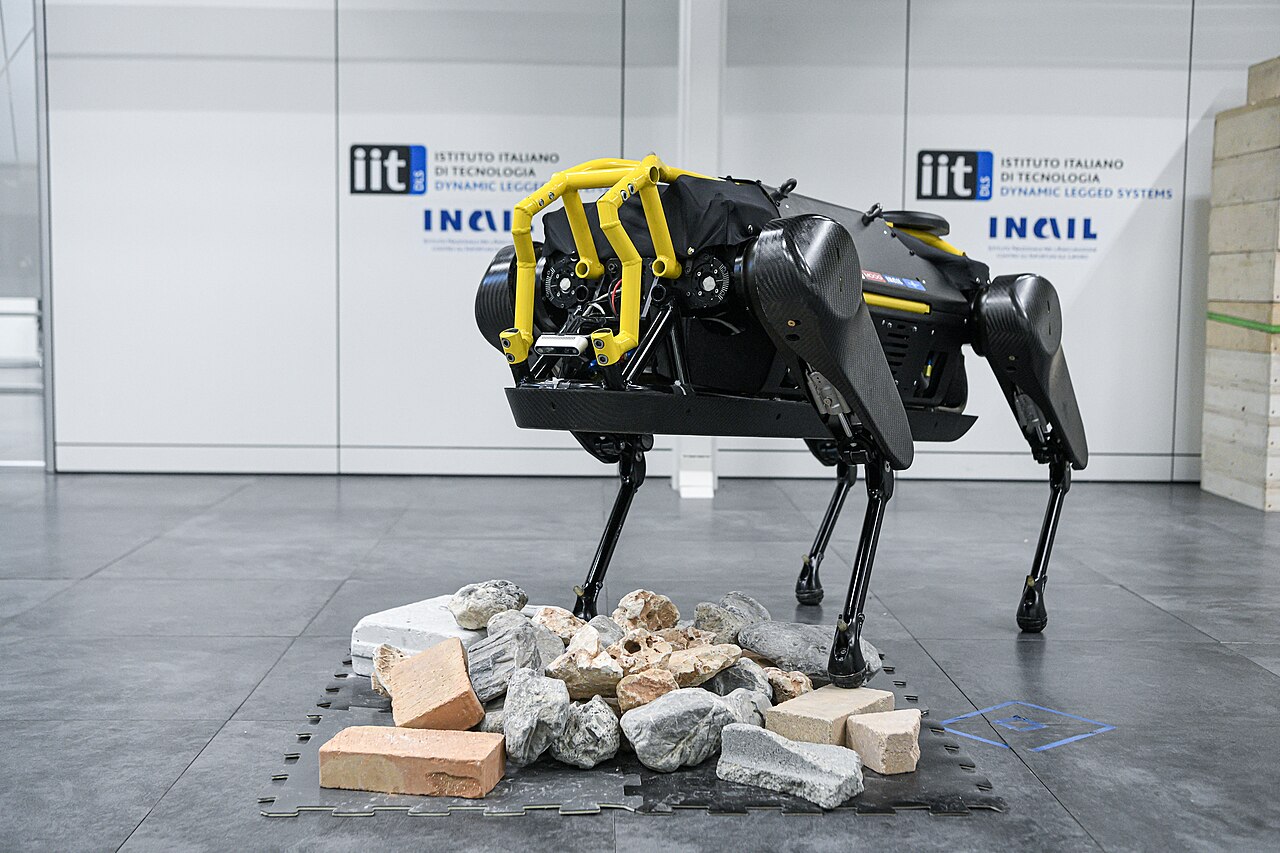
 روبوت رباعي الأرجل أثناء اختبار قدرته على عبور التضاريس غير المستوية والعوائق، وهو مثال على الأنظمة الروبوتية التي يمكن استخدامها في أعمال المسح ضمن البيئات المعقدة.
حقوق الصورة:
European Union, 2026, CC BY 4.0, via Wikimedia Commons
هل تستطيع الروبوتات حماية التراث من دون الإضرار به؟
يتزايد استخدام الروبوتات في توثيق المباني التاريخية والمواقع الأثرية والمقابر تحت الأرض وغيرها من مواقع التراث التي يصعب الوصول إليها أو يشكل الوصول البشري إليها خطراً ملموساً. إلا أن مراجعة بحثية جديدة تشير إلى أن قدرة الروبوت على الحركة داخل موقع معقد لا تعني بالضرورة أنه مناسب للعمل قرب المعالم الأثرية الهشة. فالهواء الناتج عن المراوح، بالإضافة إلى الاهتزازات وملامسة الأرض والكابلات وحتى نتائج سقوط الروبوت أو تعطله، كلها عوامل قد تشكل خطراً على المواد التي يُفترض أن تساعد هذه التقنيات على حمايتها.
وبالتفصيل، شملت المراجعة 156 دراسة تناولت الطائرات المسيّرة والروبوتات الأرضية والأنظمة المعلقة بالكابلات والأذرع الروبوتية، إضافة إلى الأنظمة التي تجمع أكثر من نوع من الروبوتات. ولم تقتصر المقارنة على دقة الملاحة أو جودة المسح، بل ركزت على ثلاثة جوانب رئيسية وهي، مدى أمان النظام على المادة التراثية، وقدرته الفعلية على تنفيذ مهمة التوثيق، ومدى جاهزيته للاستخدام في المواقع الحقيقية.
وأشارت النتائج إلى أن الطائرات المسيّرة تبقى من أكثر الأنظمة استخداماً. فقدرتها على الطيران تجعلها مناسبة لتوثيق الواجهات والأسقف والعناصر المعمارية المرتفعة والمواقع الأثرية الواسعة، كما ويمكن تزويدها بالكاميرات وأجهزة المسح بالليزر لإنتاج نماذج ثلاثية الأبعاد من دون الحاجة إلى السقالات أو تعريض العاملين للخطر.
لكن إحدى أهم مشكلاتها تنبع من طريقة طيرانها نفسها. فالمراوح تولد تيارات هوائية متجهة إلى الأسفل، وقد تصبح هذه التيارات خطرة عند الاقتراب من الجداريات أو الأسطح الملونة أو الأحجار المفتتة أو الرواسب الترابية الهشة. كما تصبح الملاحة داخل المباني أكثر صعوبة بسبب ضيق المساحات وكثرة العوائق وضعف الإضاءة وغياب إشارات أنظمة الملاحة بالأقمار الصناعية. وحتى عندما يستطيع الروبوت تحديد مسار خالٍ من الاصطدام، فقد لا يتمكن من وضع الكاميرا في الزاوية والمسافة المناسبتين من دون الاقتراب أكثر مما ينبغي من السطح الأثري.
أما الروبوتات الأرضية فتتجنب مشكلة تيارات الهواء، كما تستطيع حمل أجهزة أثقل والعمل لفترات أطول. وتناسب الروبوتات ذات العجلات أو الجنزير الأرضيات المستوية والأجزاء السفلية من المباني التاريخية، حيث يمكنها حمل الماسحات الليزرية والكاميرات متعددة الأطياف وغيرها من الأجهزة. كما تستطيع بعض الأنظمة المجنزرة عبور الحجارة المتناثرة والمنحدرات البسيطة في المواقع الأثرية، لكن قدرتها على الوصول إلى المناطق المرتفعة تبقى محدودة بطبيعتها.
وتوفر الروبوتات ذات الأرجل أو الأنظمة التي تجمع بين العجلات والأرجل قدرة أكبر على عبور الركام والدرجات والأسطح المتضررة. إلا أنها تطرح مشكلة مختلفة، إذ تنتج كل خطوة ضغطاً واهتزازاً وقوى جانبية على الأرض. وقد لا يمثل ذلك مشكلة فوق أرضية حديثة صلبة، لكنه قد يؤثر في الطبقات الأثرية الهشة أو الرواسب الترابية المفككة، إلا أن هذه التأثيرات لا تزال بحاجة إلى المزيد من القياسات والاختبارات المباشرة في المواقع التراثية.
وفي المباني ذات المساحات الداخلية الكبيرة والمرتفعة، يمكن استخدام أنظمة روبوتية معلقة بالكابلات. إذ تتحكم عدة كابلات في منصة تحمل أجهزة القياس وتحركها داخل مساحة ثلاثية الأبعاد واسعة، من دون توليد تيارات هوائية مثل الطائرات المسيّرة. وقد يجعل ذلك هذه الأنظمة مناسبة للقاعات المرتفعة أو الكهوف والمعابد الصخرية الكبيرة، كما يسمح لها بحمل أجهزة أثقل. لكن تشغيلها يتطلب نقاط تثبيت مناسبة ومسارات آمنة للكابلات ومعايرة دقيقة، وقد تعيق الكابلات حركة النظام أو تحجب مجال رؤية أجهزة التصوير. كما أن التجارب الميدانية الكاملة في المواقع التراثية لا تزال محدودة.
وتؤدي الأذرع الروبوتية وظيفة مختلفة، إذ تستطيع وضع الكاميرات وأجهزة التحليل في مواقع محددة بدقة وإجراء مسح تفصيلي للأسطح الصغيرة. إلا أن مجال عملها يظل مرتبطاً بطول الذراع ومكان تثبيت القاعدة. كما أن الأذرع الثقيلة والصلبة قد تزيد خطورة أي اصطدام عرضي، بينما قد تؤدي الأنظمة الأخف والأكثر مرونة إلى اهتزاز أجهزة القياس والتأثير في دقة البيانات.
وقد يساعد الجمع بين أكثر من تقنية على تجاوز بعض هذه القيود. فمن الممكن مثلاً استخدام نظام كابلات لتحريك المنصة عبر مساحة كبيرة، ثم استخدام ذراع روبوتية لضبط موضع جهاز القياس قرب منطقة محددة. كما تستطيع عدة روبوتات تقاسم مهام الاستكشاف والتصوير والإضاءة ونقل الاتصالات فيما بينها. لكن زيادة عدد الأنظمة ترفع أيضاً متطلبات المعايرة والاتصالات وإدارة الطاقة والتعامل مع الأعطال، ولا تزال كثير من هذه الحلول في مراحل النماذج الأولية أو الاختبارات المحدودة.
ولهذا لا ترى الدراسة جدوى من البحث عن روبوت واحد يمكن اعتباره الخيار الأفضل لجميع المواقع. فالطائرات المسيّرة قد تكون مناسبة للتوثيق العام في المساحات المفتوحة وشبه المفتوحة، بينما يمكن للروبوتات الأرضية العمل في المناطق المنخفضة والمحجوبة. أما الأذرع الروبوتية فتعد مناسبة للفحوص التفصيلية، في حين يمكن للأنظمة المعلقة بالكابلات خدمة المساحات الداخلية الكبيرة والمرتفعة. أما الجداريات والأسطح الملونة والصخور المفتتة والآثار الترابية شديدة الحساسية، فتتطلب تقنيات منخفضة التأثير جرى اختبارها لتتوافق مع المادة الأثرية نفسها.
وتطرح المراجعة في النهاية تحولاً أعمق في طريقة تصميم الروبوتات المخصصة للتراث. فبدلاً من اختيار روبوت موجود ثم محاولة معالجة مشكلاته بإضافة خوارزميات أكثر تعقيداً، ينبغي البدء أولاً بمتطلبات الحفظ، أي مدى هشاشة المادة، والمساحة التي يجب الوصول إليها، ونوع البيانات المطلوبة، ومستوى التأثير المقبول، وما الذي قد يحدث للآثار في حال وقوع خلل ما. وبذلك لا يتعلق مستقبل الروبوتات العاملة في المواقع الأثرية بمجرد صنع آلات أكثر ذكاءً وتطوراً فحسب، بل بتصميم آلات تتوافق بنيتها وطريقة حركتها وتشغيلها مع حساسية التراث الذي أُرسلت لتوثيقه وحمايته في المقام الأول.
تاريخ النشر: 29-09-2026
ترجمة وتحرير: عبد المنعم سماقية
المصدر: npj Heritage Science